

MedicalPlanet
Контактные данные:
admin@medicalplanet.su
2009-2026
Контроль торможения и возбуждения двигательной системы - с точки зрения физиологии человека
Оглавление статьи:- Планирование, программирование и осуществление движений
- Моторные центры, отвечающие за целенаправленные движения и поддержание позы
- Коротко
- Список использованной литературы
а) Планирование, программирование и осуществление движений. Иерархически организованный каскад моторных систем осуществляет планирование, программирование и выполнение движений; его работу можно сознательно контролировать.
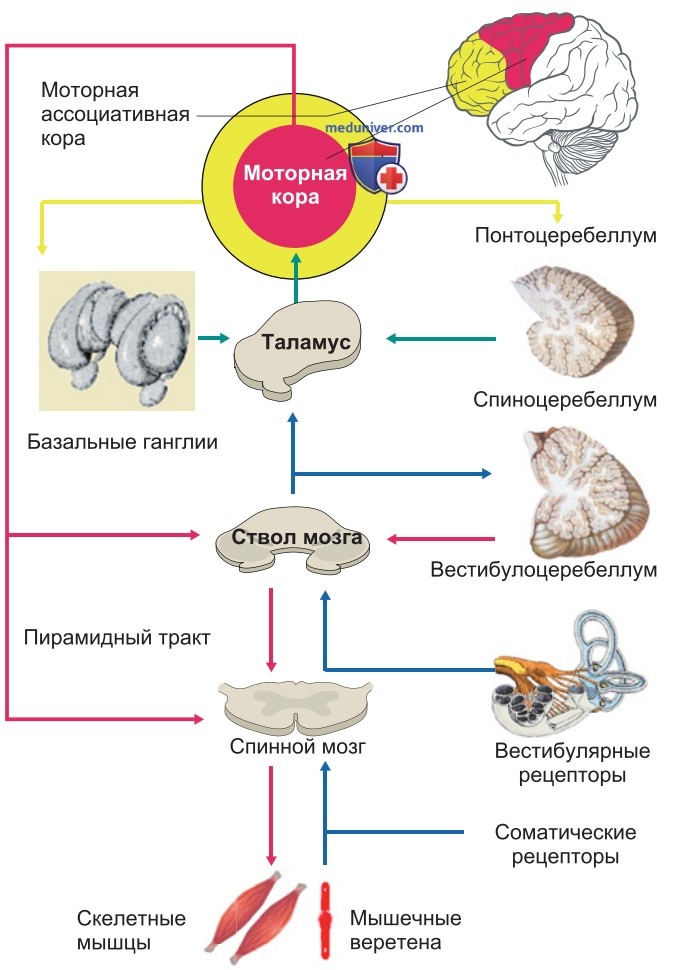
Как видно из рис. 1, моторные системы иерархически упорядочены друг относительно друга, причем высшие центры ингибируют активность ниже расположенных в этой иерархии системы. Если такое влияние из-за повреждения этих центров полностью пропадает, более глубокие структуры занимают в общей иерархии более высокое место.
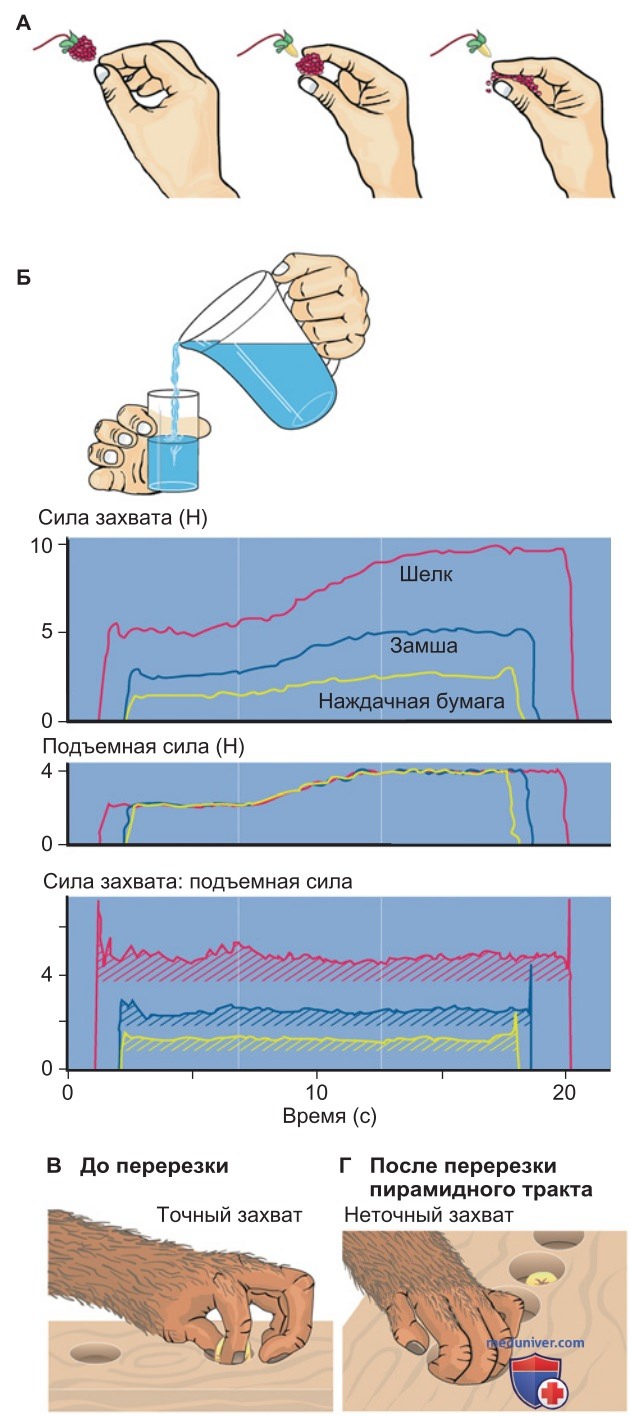
1. Значение сенсорики. Все моторные функции связаны с сигналами, обрабатываемыми сознанием, что позволяет говорить об общей сенсомоторике. Наглядной иллюстрацией тому служит собирание ягод. Если бы тактильные сигналы о соприкосновении с ягодой, например, при повреждении афферентных путей, отсутствовали, ягода бы раздавливалась (рис. 2A).
Однако моторика — это не только движение, она сопровождается торможением всех не участвующих в движении мышц тела. Для того чтобы достать банку с мармеладом с верхней полки, недостаточно просто схватить ее рукой. Целенаправленное движение должно гармонично сочетаться с торможением.
2. Торможение и возбуждение. Оба этих процесса следует рассматривать не как противоположности, а как скоординированные составляющие некоего действия. Торможение — это подготовка к движению и его поддержка. Движения осуществляются с определенным намерением, либо непроизвольно и автономно от желания (дыхание, мимика, жестикуляция), либо произвольно, как при обследовании интересующих объектов, или под влиянием внутреннего желания.
Оба фактора, внутреннее стремление и когнитивные процессы, предшествуют собственно действию. Программы движения могут быть свойственны от природы или выученными, а в осуществлении задействованы базальные ганглии и мозжечок. Непосредственно движение управляется иерархически организованным каскадом. Таким образом, главные фазы человеческой моторики составляют планирование, программирование и исполнение.
3. Моторные системы. Структуры, ответственные за контроль торможения и возбуждения и за программы действия, располагаются в самых различных частях нервной системы. Побуждение к действию возникает в кортикальных и субкортикальных зонах мотивации, причиной тому может служить, например, внешний раздражитель. Решение о том, стоит ли совершать действие, в данном примере, направленное как ответ на внешний раздражитель, принимается в лимбическом и фронтальном участках коры.
Следующие ступени каскада схематично представлены на рис. 1 (необходимо учитывать, что изложение упрощенное и служит только для того, чтобы составить общее представление о его работе): преобразование намерения действия в план действия (решение) происходит в моторных ассоциативных зонах коры (желтая область). Как лучше всего выполнить данное действие (программа действия), определяется совместно моторной корой, мозжечком, базальными ганглиями и моторными участками таламуса.
Команда для начала действия («это делается вот таким образом») передается из моторной коры по цепочке через ствол мозга и спинной мозг к исполнителю — скелетной мускулатуре. Наряду с прохождением команды от более высокого уровня в каскаде к последовательно более низким уровням (моторная кора, ствол мозга, спинной мозг, мускулатура) у человека существует непосредственный путь «сверху вниз» через пирамиды (красные стрелки, ведущие от моторной коры к спинному мозгу; рис. 1, слева).
4. Координация целенаправленных движений и поддержания позы. Так как для целенаправленных движений необходимо подходящее начальное положение тела и конечностей, целенаправленная моторика базируется на стабильности позы. Последняя зависит от расположения центра тяжести, а также цели движения, например положения и ожидаемой тяжести хватаемого предмета.
Сигналы от проприорецепторов и вестибулярного аппарата (рис. 1, синие стрелки) служат для коррекции текущей позы путем торможения, за что отвечают мозжечок в непосредственно связи со спинным мозгом без подключения вышестоящих центров. Одновременно должны быть скомпенсированы потенциальные внешние помехи.
б) Моторные центры, отвечающие за целенаправленные движения и поддержание позы. В осуществлении медленных (линейных) и резких (баллистических) целенаправленных движений участвуют в первую очередь спинальные (проприоспинальный аппарат) и супраспинальные структуры (мозжечок, базальные ганглии, моторные участки таламуса, моторная кора); поза контролируется моторными центрами ствола мозга.
1. Целенаправленные движения. Целенаправленная моторика должна быть способна к выполнению разных задач: для определенных целей движения нужно выполнять относительно быстро и точно, т. е. выбранное направление движения должно по возможности корректироваться перед тем, как цель будет достигнута, вследствие чего, однако, цель достигается несколько медленнее (например, линейные движения следящего за объектом взгляда).
Как можно более высокая скорость движения оказываться гораздо важнее, поэтому если, вопреки стремлению к точности, корректировка направления движения не происходит, такие программы движения должны заранее выучиваться путем длительных тренировок («баллистические» движения, например, при игре на пианино в быстром темпе). К баллистическим движениям относятся также быстрые саккады глаз. В целенаправленной моторике такого типа участвуют ассоциативные зоны коры и мозжечок.
Базальные ганглии (в striatum, pallidum, substantia nigra, n. subthalamicus и n. accumbens) способствуют осуществлению целенаправленной моторики, снижая порог для проведения сигналов при ее выполнении и препятствуя выполнению нежелательных движений. Таким образом, за выполнение движений отвечают находящиеся под влиянием ядер таламуса и моторной коры мозжечок и базальные ганглии совместно с более глубоко расположенными моторными структурами в стволе мозга, спинным мозгом и скелетной мускулатурой.
2. Поддержание положения тела в пространстве. Поддержание позы контролируется структурами, расположенными в стволе мозга. Они получают уже частично обработанную мозжечком соматосенсорную, визуальную и вестибулярную информацию. Так как положение головы в пространстве относительно положения тела может отличаться, для оценки ее положения должны учитываться проприорецептивные афферентные сигналы, поступающие из области шеи.
3. Понятие о элементарных рефлекторных движениях. Механизм осуществления произвольного движения всегда содержит непроизвольную рефлекторную составляющую. На уровне спинного мозга спинальные афферентные, вставочные и моторные нейроны образуют, взаимодействуя друг с другом, проприоспинальный аппарат. При его активизации осуществляются простые, но целесообразные движения, которые при их изолированном изучении называют спинальными рефлексами.
Эти рефлексы настолько интегрированы в норме в процесс движения в целом, что уже не заметны как таковые. Несмотря на это, при необходимости для диагностики их можно вызвать по отдельности. Рефлекторная дуга, срабатывающая на соответствующей фазе рефлекса мышечного растяжения, — моносинаптическая, что составляет исключение. В большинстве случаев рефлексы являются полисинаптическими, например сгибательный (флексорный) рефлекс.
Спинальные рефлексы лежат в основе элементарных программ торможения и программ движения для дыхания, жевания, ходьбы и бега, которыми организм может воспользоваться, не слишком напрягая при этом высшие центры центральной нервной системы для исполнения каких-то конкретных программ.
в) Коротко. Контроль торможения и возбуждения: обзор. Иерархически организованные моторные центры разделяют между собой выполнение нескольких основных задач:
• план действия возникает в моторных ассоциативных зонах коры;
• преобразование плана движения в программу движения происходит в моторной коре;
• в исполнении действия задействованы базальные ганглии и мозжечок;
• сигналы о начале действия проходят по нисходящим путям к проприоспинальному аппарату и далее к мускулатуре.
Все целенаправленные движения исходят из некоторого подходящего начального положения тела. Обеспечение его поддержания и управление им входит в функции стационарной моторики, которая контролируется эволюционно древними участками мозжечка и моторными центрами ствола мозга и обслуживается спинальными рефлексами.
- Вернуться в раздел "Физиологии человека"
Редактор: Искандер Милевски. Дата публикации: 4.12.2024